 中文
 English
 Español
 Francés
 Русский
 Português
 العربية
 Deutsch
 Italiano
 한국인
 Melayu
 ไทย
 Việt
 bahasa Indonesia
 қазақ
 Nederlands
 Ελληνικά
 čeština
 Suomalainen
 Filipino
Pilótavezérlés az XN13-on: mit is változtat valójában
Pilótavezérlés az XN13-on: mit is változtat valójában
A specifikációs lapunk a „Pilot vezérlés” funkciót tünteti fel. Íme, mi mozog másképp a hidraulikus körön belül a mechanikus karhoz képest, és mit nyer és veszít mindegyik.

A valódi specifikáció, amelyet ez a cikk elmagyaráz
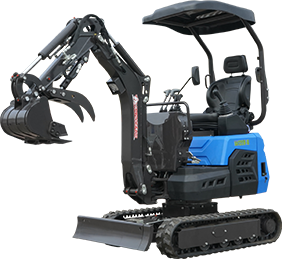
A miénkXN13 mini kotrógépAz oldal a jellemzői között sorolja fel a pilótavezérlést, együtt egy lengőkarral, teleszkópos alvázzal és a felülre szerelt gémhengerrel, amelyet a kapcsolódó cikkünk ismertet. A „pilótavezérlés” egy konkrét, jól dokumentált vezérlési architektúra, nem pedig egy homályos kényelmi állítás, és annak pontos megértése, hogy mit változtat meg, segít eldönteni, hogy számít-e abban, hogyan tervezi a gép használatát.
Két különböző módja a szelepszár elmozdításának
Minden kotrógépfunkciót – gém, kar, kanál, lengőmozgás – végső soron egy fő hidraulikus szelepszár elmozdulása vezérel, amely a nagynyomású folyadékot oda továbbítja, ahol szükség van rá. A kérdés az, hogy mi mozgatja valójában azt a szelepszárat, amikor Ön elmozdítja a joystickot vagy a kart.
Mechanikus vezérlés: közvetlenül Ön mozgatja a szelepszárat
Egy mechanikus vezérlésű gépen a kar egy mechanikus rudazaton keresztül fizikailag össze van kötve a fő szeleporsóval. Az erről a rendszerről szóló iparági magyarázatok egységesek: amikor eltolja a kart, közvetlenül mozgatja az orsót, a szelepen belüli visszatérítő rugók ellenállása ellen dolgozva. Nincs közbenső hidraulikus fokozat.
Pilótavezérlés: a botkormány jelet küld, nem tolóerőt.
Egy pilótavezérlésű gépen a botkormány egyáltalán nem érintkezik a fő orsóval. A minikotrógépek pilótarendszereiről szóló iparági dokumentáció egyszerűen leírja: a botkormány mozgatása alacsony nyomású pilótajelet modulál, és ez a pilótanyomás az, ami elmozdítja a fő szeleporsót. Az egyik iparági magyarázat közvetlenül az autók szervokormányához hasonlítja: egy kicsi, könnyű bemenet sokkal nagyobb hidraulikus erőt vezérel, hogy elvégezze a tényleges munkát.
Mi változik a gyakorlatban
1. Erőkifejtés és fáradtság
Ez a legkövetkezetesebben jelentett különbség a kezelői és iparági források körében. A mechanikus karoknál minden mozdulatnál fizikailag le kell győzni a szeleprugó ellenállását, egész nap. A pilóta botkormányok csak annyi erőt igényelnek, amennyi egy alacsony nyomású jel modulálásához szükséges. Az e kompromisszumot leíró iparági források megjegyzik, hogy a mechanikus vezérlések gyakran ahhoz vezetnek, hogy nagyobb csukló- és karfáradtságról számolnak be, különösen egy teljes műszak alatt.
2. Kombinált, vegyes mozgások
A valódi ásás ritkán használ egyszerre csak egy funkciót. A kanál behúzása a gém mozgatása közben, vagy a gém emelése a kanál behúzása közben, normál munkaművelet. Az iparági összehasonlítások a mechanikus kapcsolatokat hajlamosnak írják le arra, hogy „darabosnak” érződjenek, amikor két kart egyszerre mozgatnak, mivel a fizikai kapcsolatok gyakorlatilag versengenek a pozícióért. Egy pilóta rendszer hidraulikus jelútjai nem rendelkeznek ezzel az azonos fizikai interferenciával, amit a források úgy írnak le, hogy lehetővé teszi a simább, jobban összeolvadó egyidejű mozgást.
3. Tapintási visszacsatolás: az egyetlen terület, ahol a mechanikus győz
Ez az igazi kompromisszum, nem pedig általános érv a pilótavezérlés ellen. Egy mechanikus kar esetében, amikor a kanál ásás közben egy földbe temetett sziklába vagy kemény tárgyba ütközik, az iparági dokumentáció szerint a kezelő közvetlenül a karrendszeren keresztül érzi ezt az ellenállást, a karon magán jelentkező megnövekedett nyomásként, ami azonnali fizikai figyelmeztetést ad a kár bekövetkezte előtt. A pilótarendszer könnyű, egyenletes joystick-érzete nem ugyanúgy közvetíti azt a nyers mechanikai ellenállást, mivel a kezelő keze egy jelet szabályoz, nem pedig közvetlenül a terheléssel küzd.
4. Költség és összetettség
A mechanikus rendszerek egyszerűbbek: nincs pilóta szivattyú, nincsenek kisnyomású pilóta vezetékek, nincs karbantartandó pilóta szűrő. Az iparági források szerint a mechanikus vezérlőrendszerek körülbelül 2000–5000 dollárral kevesebbe kerülnek, mint egy hasonló pilótavezérlésű gép, és megjegyzik, hogy elkerülik a pilóta vezetékek szivárgásának minden kockázatát a fülkén belül. A pilóta rendszerek további alkatrészeket adnak hozzá, és a pilóta áramkörben lévő tiszta hidraulikus folyadéktól függenek ahhoz, hogy ez a könnyű, egyenletes érzés hosszú távon megfelelően működjön.
Egymás mellett
| Pilótavezérlés (XN13) | Mechanikus kar (klasszikus) | |
|---|---|---|
| Joystick / kar erőkifejtés | Világítás | Nagyobb, a rugóellenállás ellen dolgozik |
| Kombinált / kevert mozgásérzet | Sima | Kombinált bemenetnél darabosnak érezhető |
| Közvetlen tapintási visszajelzés (kemény tárgy eltalálása) | Csökkentett | Közvetlen, azonnali |
| Előzetes költség | Magasabb | Jellemzően 2 000–5 000 dollárral kevesebb |
| Rendszerbonyolultság / karbantartás | Kísérleti szivattyú, vezetékek, szűrő karbantartása | Kevesebb alkatrész |
| Kezelői fáradtság egy teljes műszak alatt | Általában alacsonyabb | Általában magasabb |
Mit nem jelent ez
A pilótavezérlés nem egyszerűen „a prémium opció”, és a mechanikus vezérlés nem egyszerűen „a költségvetési opció” minden olyan értelemben, ami Önnek számít. Ha értékeli, hogy pontosan érzi, amikor a kanál a föld alatt valami szilárdhoz ér, a közvetlen mechanikus visszajelzés valódi, konkrét előny, nem pedig egy régebbi rendszer korlátja. Ha a gépet teljes műszakokon át működteti, és értékeli a simább kombinált mozgásokat, a pilótavezérlés csökkentett erőkifejtése szintén valódi, konkrét előny. Egyik sem jelent univerzális előrelépést a másikhoz képest; két különböző módja annak, hogy a kezét a hidraulikus körhöz kapcsolja, különböző prioritásokhoz igazítva.
Mit kérdezzen, mielőtt két minikotrógépet összehasonlít
Ezen a konkrét modellen a vezérlőrendszer pilótavezérlésű vagy mechanikus, és ez opció vagy fix?
Ha pilótavezérlésű, milyen karbantartást igényel maga a pilótakör: szűrőcseréket, folyadéktisztasági előírásokat?
Ha gyakran ás sziklás vagy törmelékes talajban, tesztelte-e, hogy az egyes rendszerek hogyan jelzik egy kemény tárgy eltalálását?
Mennyi a tényleges árkülönbség a két vezérlési típus között az Ön által összehasonlított modellnél?
Küldje el nekünk a jellemző talajviszonyait, és azt, hogy a gép naponta hány órát üzemel a mi érdeklődési űrlapunkon, és segíthetünk átgondolni, hogy melyik vezérlési típus illik a munkájához. A teljes specifikációt megtekintheti a XN13 termékoldalon.
Gyakran ismételt kérdések
Mit jelent a „pilótavezérlés” az XN13-as modellen?
Ez azt jelenti, hogy a botkormány nem közvetlenül mozgatja a fő hidraulikus szelepet. Ehelyett egy kisnyomású pilótajelet modulál, amely elmozdítja a fő szelep orsóját, elvileg a szervokormányhoz hasonlóan.
Könnyebb használni a pilótavezérlést, mint egy mechanikus kart?
Általában kevesebb fizikai erőfeszítést igényel, és beszámolók szerint egy teljes műszak alatt kevésbé okoz fáradtságot, mivel a kezelő nem közvetlenül a fő szelep rugóellenállása ellen dolgozik.
Elveszíti-e a pilótavezérlés a tapintási érzetet, amikor a föld alatt kemény tárgyba ütközik?
Ez csökkenti a közvetlen mechanikai visszacsatolást a szelephez fizikailag kapcsolt karhoz képest. A mechanikus vezérlés az az egyetlen terület, ahol a közvetlen kapcsolat valódi előnyt jelent.
Olcsóbb a mechanikus vezérlés?
Általában igen. Az iparági források szerint a mechanikus vezérlésű gépek körülbelül 2000–5000 dollárral olcsóbbak egy hasonló pilótavezérlésű modellnél, ami az egyszerűbb, kevesebb alkatrészt tartalmazó rendszert tükrözi.
Igényel a pilótavezérlés különleges karbantartást?
Igen. A pilótakör a tiszta hidraulikus folyadéktól és egy működő pilótaszűrőtől függ, hogy könnyű, egyenletes vezérlésérzete hosszú távon megfelelően működjön.
Melyik vezérlési típus jobb az összetett mozgásokhoz, például a kanál döntése közbeni forgatáshoz?
A pilótavezérlés általában simább az összetett, egyidejű mozgásoknál, mivel hidraulikus jelútjain nincs az a fizikai kapcsolati interferencia, amely egy mechanikus rendszerben előfordulhat.
A funkciók elérhetősége modellenként és konfigurációnként változik; vásárlás előtt közvetlenül a Rhinocerosnál ellenőrizze az aktuális műszaki adatokat. A vezérlőrendszer viselkedésének összehasonlításai a mini kotrógépek iparágszerte jelentett általános mérnöki elveit írják le, és nem a Rhinoceros által konkrét versenytárstermékekre tett állítások.